

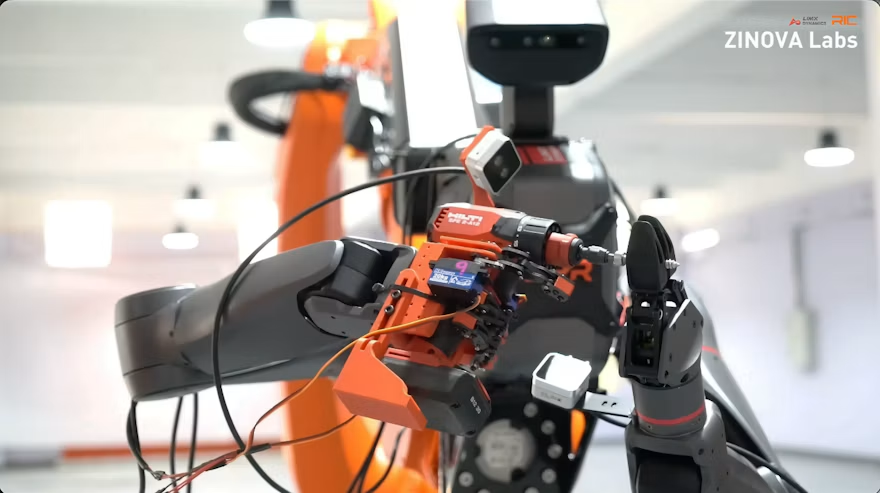
La robótica aplicada a la construcción dio un nuevo paso con Zinova y LimX Dynamics, compañías que desarrollaron una tecnología para que robots puedan reconocer, sujetar y utilizar herramientas eléctricas convencionales en diferentes tareas dentro de una obra.
El proyecto tiene como protagonista a Ziggy, un robot prototipo equipado con el sistema Tool Intelligence de Zinova, desarrollado en colaboración con LimX Dynamics para su plataforma robótica Tron 2. La tecnología busca que los robots no solamente puedan desplazarse o ejecutar movimientos programados, sino también interactuar físicamente con herramientas y materiales utilizados por los trabajadores de la construcción.
Robots que utilizan herramientas de construcción
El sistema Tool Intelligence permite que los robots Tron 2, de dos brazos, reconozcan y manipulen herramientas portátiles como taladros y clavadoras, con las que pueden realizar diferentes actividades dentro de una obra.
Durante una demostración, Zinova y LimX mostraron cómo dos robots Tron 2 podían trabajar de manera conjunta para ejecutar diferentes etapas de un proyecto de construcción con concreto tilt-up.
En una de las actividades, ambos robots participaron en el ensamble y fijación de cimbra. Mientras uno utilizaba una clavadora, el segundo manipulaba tablas de madera para colocarlas en la posición correspondiente.
Posteriormente, los robots trabajaron en la colocación y amarre de acero de refuerzo sobre soportes de varias capas, simulando un flujo de trabajo que normalmente requiere la participación de diferentes especialidades dentro de una obra.
Tres capacidades para interactuar con herramientas
La tecnología Tool Intelligence está basada en tres áreas principales que Zinova busca transferir entre diferentes herramientas, tareas y configuraciones robóticas.
La primera es Grasp, enfocada en que el robot pueda sujetar herramientas de propósito general. Esto permite que una misma plataforma robótica pueda interactuar con diferentes instrumentos dependiendo del trabajo que deba realizar.
La segunda es Feel, que utiliza una interfaz denominada Tool–Embodiment Interaction Sensing Interface (TEISI). Este sistema permite registrar información relacionada con fuerza, torque, vibración y resistencia, elementos fundamentales para que un robot pueda percibir cómo está interactuando con una herramienta y con el material de trabajo.
La tercera es Form, que explora diferentes configuraciones físicas de robots diseñadas para tareas específicas.
Esta combinación busca que los robots puedan adaptarse a diferentes orientaciones, alturas y etapas de un proceso constructivo, en lugar de estar limitados a una única tarea repetitiva.
Una plataforma modular para diferentes trabajos
El Tron 2 cuenta con un diseño modular que permite incorporar diferentes herramientas y configuraciones de base. Esto abre la posibilidad de utilizar una misma plataforma para distintas actividades dentro de la construcción.
Además, el sistema permite la teleoperación, por lo que una persona puede intervenir cuando el robot encuentra una situación inesperada o cuando se requiere mayor precisión para completar una tarea.
Esta capacidad también tiene otra función importante: las operaciones realizadas por los robots generan datos relacionados con sus movimientos, utilización de herramientas, contacto con materiales e interacción con el entorno.
De acuerdo con Zinova, esta información puede servir como base para el entrenamiento de futuros modelos de inteligencia artificial, permitiendo que los sistemas robóticos mejoren su capacidad para ejecutar trabajos físicos en condiciones reales.
De la inteligencia artificial a la construcción real
Uno de los principales retos de la automatización en construcción es que las obras no siempre presentan las mismas condiciones. Los materiales, procesos, espacios y configuraciones pueden cambiar considerablemente entre un proyecto y otro, lo que dificulta aplicar sistemas completamente estandarizados.
La propuesta de Zinova busca enfrentar precisamente ese desafío mediante una IA capaz de interactuar con herramientas y adaptarse a diferentes tareas físicas.
En lugar de desarrollar un robot exclusivamente para una actividad, la compañía plantea una tecnología que pueda utilizar diferentes herramientas y trabajar con distintas configuraciones robóticas.
Ziyou Xu, fundador de Zinova, explicó que la apuesta de la compañía está en desarrollar inteligencia que pueda utilizar herramientas a través de diferentes configuraciones físicas de robots, mientras que el diseño modular del Tron 2 permite probar rápidamente distintas aplicaciones.
El objetivo va más allá de la construcción
Aunque la construcción es el primer sector en el que Zinova está enfocando esta tecnología, la compañía contempla llevar Tool Intelligence a otras industrias que requieren trabajos físicos complejos.
Entre los sectores mencionados se encuentran manufactura, energía e infraestructura, mientras que LimX Dynamics continuará desarrollando plataformas robóticas de propósito general y colaborando con diferentes empresas para ampliar las aplicaciones de la llamada IA física o embodied AI.
Con esta colaboración, Zinova y LimX plantean una visión de la automatización en la que los robots no solamente ejecuten movimientos predeterminados, sino que puedan manipular herramientas existentes, percibir su interacción con el entorno y participar en procesos de construcción de varios pasos.
La demostración del Tron 2 representa así otro avance hacia una industria de la construcción en la que la robótica podría asumir tareas físicas específicas y trabajar de manera coordinada con operadores humanos, combinando automatización, teleoperación e inteligencia artificial para enfrentar condiciones variables dentro de las obras.
Fuente: Equipment World